Нижегородские ученые разрабатывают инновационную систему управления роботами
Сюжет
Команда Центра нейроморфных вычислений нижегородского университета "НЕЙМАРК" выиграла грант Российского научного фонда. Ученым под руководством Юлии Цыбиной предстоит создать инновационную систему управления роботами, а это - сложнейшая задача.

Юлия Цыбина работает над инновационной системой управления роботами / "НЕЙМАРК"
Обычный серийный робот имеет громоздкий интеллект, разделенный на модули восприятия, картирования, планирования, управления движением и принятия решений. Все эти блоки работают на мощных процессорах, используя классические алгоритмы и нейросети для распознавания образов. Это требует колоссальных затрат энергии. В отличие от них, новая разработка будет "думать" по-другому.
"Это система принятия решений, построенная не по принципу обычной программы, а по принципу, приближенному к работе нервной ткани", - объяснила "Российской газете" Юлия Цыбина.
Вместо привычных вычислений, которые сжигают ресурсы, ученые используют спайковые сети. Нейроны в них обмениваются короткими импульсами, словно в живом организме. Исследователи объединяют компьютерное моделирование нервных процессов, современные технологии памяти и методы ИИ в единый комплексный механизм. Но ключевая идея заключается в добавлении модели астроцитов - вспомогательных клеток мозга. Именно они помогут роботу решать дилемму "исследования и эксплуатации". Машина должна одновременно изучать незнакомое пространство и использовать уже найденные удачные маршруты. Если робот будет только повторять известное, он упустит более короткие пути. Если станет постоянно исследовать новое, то быстро разрядит батарею на бессмысленное блуждание. Баланс между этими состояниями лежит в основе выживания автономного агента.
Иллюстрация лабиринта для робота. Фото: Пресс-служба университета
Почему же обычным роботам иногда так тяжело ориентироваться в простом жилом дворе? Дело в том, что среда постоянно меняется: машины переезжают, люди мешают, а сенсоры слепнут от снега или бликов. Карта, построенная вчера, сегодня может быть полностью неактуальна.
"Человек компенсирует это огромным объемом фонового знания о мире, а у робота такого знания нет, если оно не заложено отдельно", - отмечает Юлия Цыбина.
Машина видит лишь фрагменты пространства, попавшие в объектив, и часто теряет ориентацию, начиная ходить кругами, так как не понимает общей логики двора.
Чтобы избавиться от циклических движений, команда ученых внедряет биологически правдоподобную кратковременную память. Когда робот посещает новую точку, астроцит реагирует на активность и временно повышает порог активации нейрона.
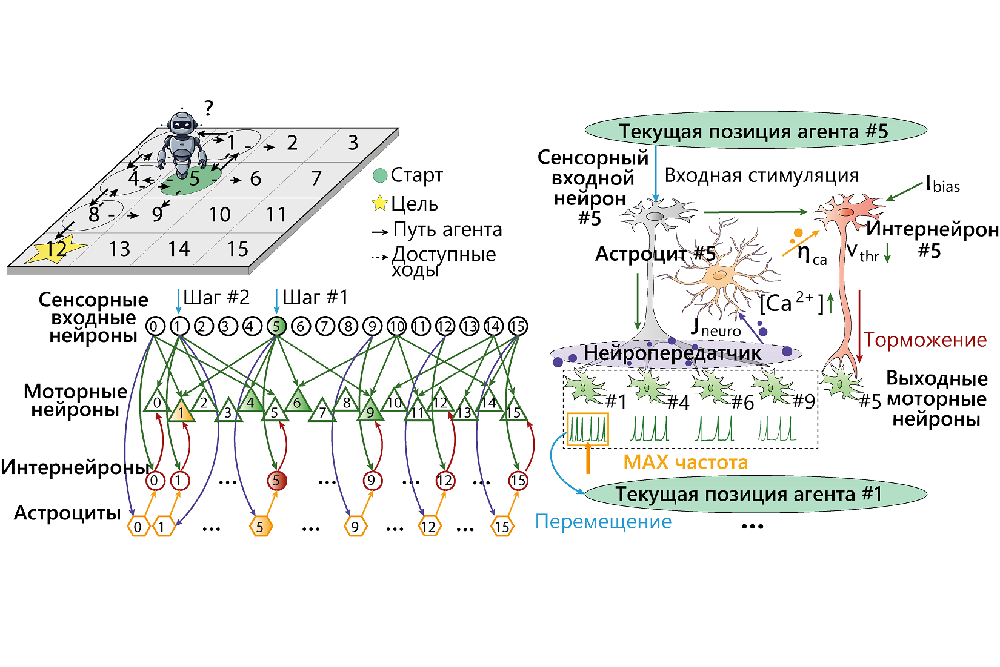
Слайд из работы Юлии Цыбиной. Фото: Пресс-служба университета
"Пока порог повышен, агенту физически труднее снова выбрать то же самое действие или вернуться в то же состояние", - говорит Юлия Цыбина.
Такой подход должен позволить отказаться от глобальной статистики посещений, требующей постоянных вычислений на каждом шаге движения. Система сама будет чувствовать тупиковые зоны на уровне сети, без создания тяжелых баз данных.
Весь этот интеллект планируется перенести на специальные энергоэффективные чипы - мемристорные кроссбары. Главная идея в том, чтобы робот думал самостоятельно, на борту, а не отправлял данные в облако. Обычные процессоры и видеокарты слишком прожорливы для маленьких устройств. Мемристоры же потребляют единицы милливатт. Это критически важно для дронов, подводных аппаратов и микроустройств, где связь нестабильна, а каждый миллиампер на счету.
"Ключевое преимущество разрабатываемой архитектуры - это способность обучаться и адаптироваться в реальном времени без подзарядки и без связи с внешними вычислительными ресурсами", - подчеркивает Юлия Цыбина.
Сейчас модель реализуется в виде программного симулятора на обычном компьютере, где робот действует в условиях отсутствия сенсорных данных, опираясь только на внутреннюю память. Затем нужно перенести все в аналоговые мемристоры, которые имеют свойство ошибаться при программировании из-за технологического разброса. Команде предстоит проверить, насколько такие ошибки влияют на поведение агента и остается ли система работоспособной при переходе от софта к железу. Кроме того, нужно пройти тест на прочность и узнать, не нарушит ли реальный шум от камер и лидаров работу астроцитов, и как грамотно совместить биологическую правдоподобность с зашумленными сенсорными данными.
Важность этой разработки сложно переоценить. Сегодня индустрия уперлась в потолок энергопотребления и зависимости от облачных серверов. Нейроморфный подход открывает путь к созданию по-настоящему автономных машин. Сегодня речь идет о двухлетнем исследовательском проекте: от математической модели и компьютерных экспериментов до первой оценки возможности реализации подхода на мемристорной платформе. Но в перспективе автономные машины следующего поколения смогут спасать людей в зонах ЧС, исследовать океанские глубины, работать на автономных датчиках и доставлять грузы туда, где нет ни связи, ни розеток. Микроэлектроника будущего будет жить по законам биологии. Это не просто шаг вперед, это смена парадигмы в мире робототехники, которая сделает умные устройства независимыми, живучими и по-настоящему полезными в экстремальных условиях.